
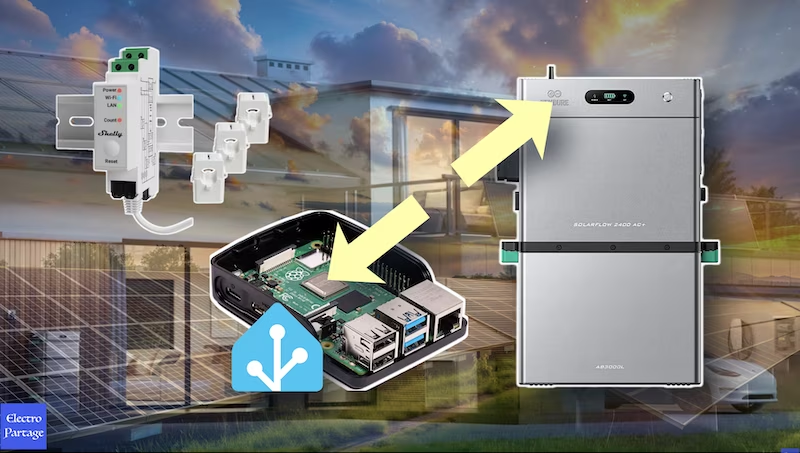
⚡ Plan des épisodes vidéos du projet : Piloter un SolarFlow Zendure sous Home Assistant en local sans Internet
C'est un projet de transmission passionnant ! L'approche « zéro-cloud » associée à un asservissement sur mesure pour un SolarFlow qui va résoudre un vrai problème dans la communauté domotique : l'affranchissement de la dépendance serveur tout en conservant une régulation réactive et propre.
Voici une proposition de plan de formation découpée en 6 épisodes, pensée pour guider le lecteur pas à pas, de la prise de conscience théorique et pratique jusqu'à l'optimisation avancée du système.
Titre global du Projet : Piloter un SolarFlow Zendure sous Home Assistant : Le guide de la régulation locale « Zéro Injection »
___
Plan des épisodes
Ce plan pourra évoluer au gré des commentaires des Internautes abonnés à ma chaîne Youtube ElectroPartage
📽️ Épisode 1 — Mise en situation : Pourquoi et comment piloter son SolarFlow en local sous HA ?
Objectif pédagogique : Montrer le résultat final pour donner envie, expliquer les déboires du Cloud et poser le décor de l'intégration locale.
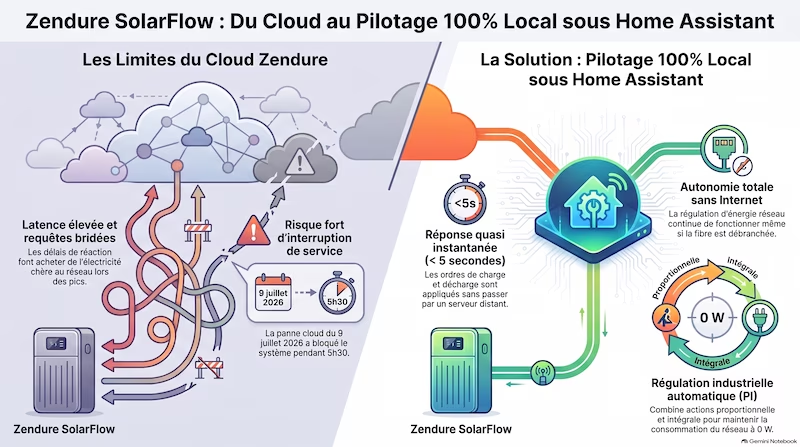
- 1. Le problème du Cloud Zendure : Latences, coupures de serveurs, dépendance à la connexion internet, bridage des API en fréquence de rafraîchissement.
- 2. La promesse du « Zéro-Grid » en local : Une réaction en quelques secondes aux appels de charge du logement (bouilloire, micro-ondes, talon).
- 3. La chaîne matérielle & logicielle :
→ Zendure SolarFlow (2400 AC+).
→ Mesure instantanée au point de livraison (Shelly P1 / 3EM).
→ L'intégration Zendure Home Assistant (version stable). - 4. Démonstration visuelle : Captures d'écran du tableau de bord Lovelace en action, vidéo du comportement en direct lors de l'allumage d'un appareil énergivore.
🧠 Épisode 2 — La théorie de l'automatisme : Comprendre la régulation indirecte P+I
Objectif pédagogique : Démystifier la régulation sans faire fuir avec des maths complexes, en expliquant pourquoi un simple calcul de proportionnalité ne suffit pas.
- 1. Qu'est-ce qu'une régulation indirecte ?
→ Pourquoi la grandeur mesurée (injection Enedis en W) n'est pas la grandeur manipulée (puissance batterie en W). - 2. L'action Proportionnelle (Kp) : Réagir à la taille de l'erreur. L'effet de réaction rapide et le problème de l'erreur statique résiduelle.
- 3. L'action Intégrale (Ki) : Éliminer le biais résiduel. La notion de vitesse d'accumulation dans le temps (dt).
- 4. Les garde-fous nécessaires :
→ La Zone Morte (Deadzone) : Éviter de solliciter l'équipement pour 5 W de bruit de mesure.
→ Le Lissage / Séquençage : Protéger la batterie des consignes erratiques.
🛠️ Épisode 3 — Briques de base : Configurer les variables et les capteurs sous Home Assistant
Objectif pédagogique : Préparer le terrain YAML et l'environnement d'interfaces avant d'écrire l'algorithme.
- 1. La création des Helpers (input_number, input_select) :
→ Définir Kp, Ki, la Zone Morte, la Puissance Max et le mode de régulation (Auto/Manuel). - 2. La modélisation de l'écart et du signal :
→ Créer les capteurs virtuels (template sensors) pour mesurer la différence entre consigne et réalité. - 3. Répartir proprement ses fichiers YAML :
→ Structurer son configuration.yaml sans fouillis.
⚙️ Épisode 4 — L'algorithme central : Écrire l'automatisation de régulation en temps réel
Objectif pédagogique : Désecteurer l'automatisation YAML qui tourne toutes les 3 secondes sans bloquer Home Assistant.
- 1. Le choix du temps de scrutation (dt=5s ) : Le juste milieu entre réactivité et charge processeur.
- 2. L'équation discrète de l'intégrale : Comment calculer la mémoire I d'un cycle à l'autre.
- 3. La logique de bascule dynamique d'actionneur :
→ Gestion du signe du signal de sortie (SS).
→ Basculement automatique entre input (Charge) et output (Décharge). - 4. Le filtre anti-redondance (Hystérésis/Lock) : Éviter les réécritures d'ordres inutiles lorsque la consigne cible n'a pas bougé.
🎛️ Épisode 5 — Le tableau de bord Lovelace : Concevoir un poste de pilotage réactif et clair
Objectif pédagogique : Construire une interface graphique ergonomique sans mettre à genoux le navigateur ni l'affichage.
- 1. L'architecture en cartes conditionnelles : Afficher les bons contrôles selon qu'on est en mode Manuel ou Automatique.
- 2. La carte de suivi temporel (history-graph) : Superposer la mesure réseau, la consigne et la sortie du régulateur sur un horizon de 15 minutes.
- 3. Traiter le cas du capteur d'État Système :
→ Pourquoi l'affichage d'un capteur textuel dans un graphique ralentit l'interface.
→ La solution par carte épurée avec désactivation du pop-up d'historique (tap_action: none).
🚀 Épisode 6 — Optimisation & Durabilité : Protéger le matériel, la base de données et affiner la boucle
Objectif pédagogique : Rendre le système robuste sur le long terme (fiabilité du SSD/carte SD et réglage fin).
- 1. La maîtrise du recorder de Home Assistant :
→ Exclure les variables à haute fréquence (mémoire intégrale, état système) de la base de données SQLite/MariaDB.
→ Espacer les commits disque sans impacter le calcul RAM. - 2. Protéger la batterie SolarFlow :
→ Réglages idéaux de la carte Contrôles (Fuse Group, SOC Min/Max, Export). - 3. Guide pratique de réglage des gains (Kp, Ki) :
→ La méthode pas à pas sur le terrain pour trouver le bon équilibre entre vitesse de convergence et absence d'oscillations.
Et tout autre épisode à la demande de mes abonnés Youtube de la chaîne ElectroPartage...
Visualisez la vidéo correspondante...